
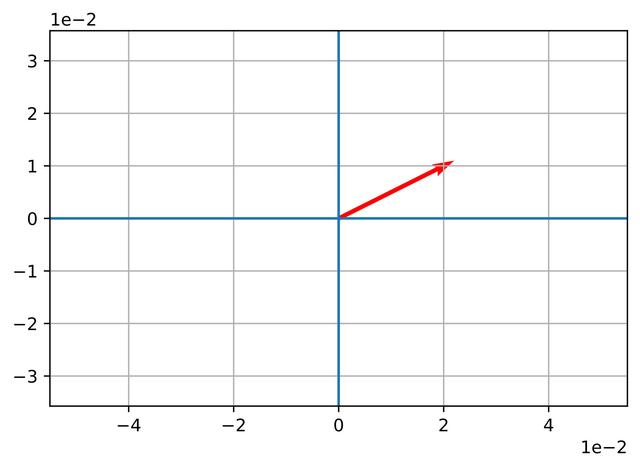
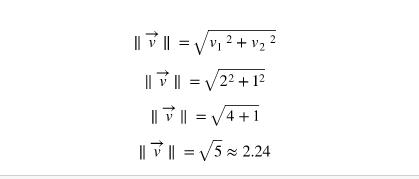
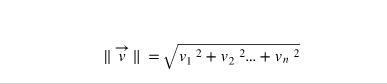
V = np.array ([2,1]) s = np.array ([-3,2]) d = np.dot (v,s) #方法名为dot print (d) print。
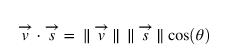
v = np.array([2,1]) s = np.array([-3,2]) VMAG = NP。Linalg.norm (v) #计算标量 Smag = NP。Linalg.norm (s) COS = (v @ s)/(。
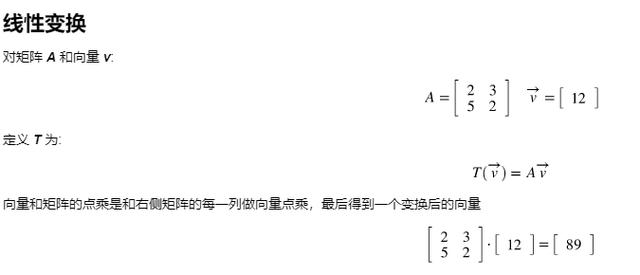
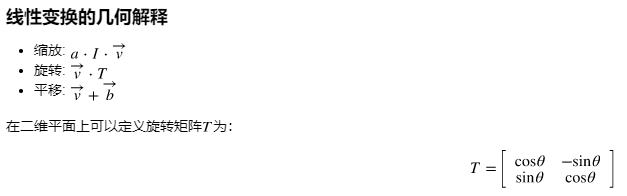
可以看出,变换T是从一个二维实数向量到另一个二维实数向量的变换,输出向量的维数可以与原向量的维数不同。
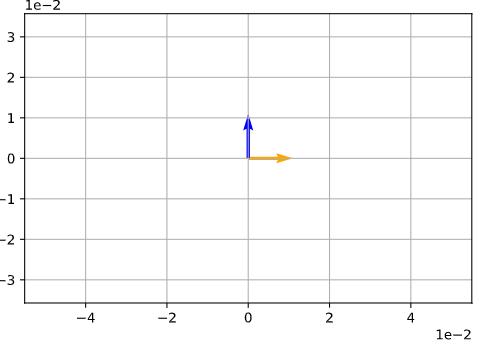
将matplotlib.pyplot导入为PLT
% matplotlib inline
v = NP . array([1,0])
A = np.array([[0,-1],
[1,0])
t = A @ v
vecs = NP . array([v,t])
origin = [0],[0]等于& # 39;)
PLT . grid()
PLT . tick label _ format(style = & # 39;sci & # 39,轴= & # 39;两者& # 39;,scilimits=(0,0))
plt .颤(*origin,vecs[:,0],vecs[:,1],color =[& # 39;orange & # 39, '蓝色& # 39;],scale=10)
plt.show()
cos,sin,pi = math.cos,math.sin,math . pi
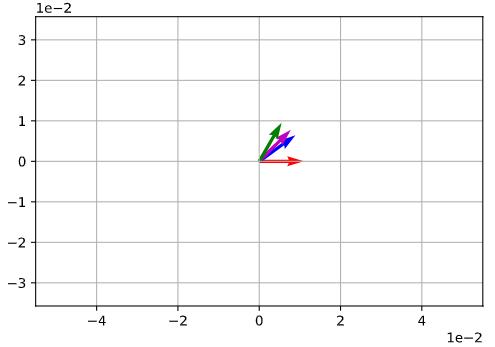
def rotate(a):
return NP . array([[Cos(a),-sin(a)]等于& # 39;)
PLT . grid()
PLT . tick label _ format(style = & # 39;sci & # 39,轴= & # 39;两者& # 39;,scilimits=(0,0))
plt .颤(*origin,vecs[:,0],vecs[:,1],color =[& # 39;r & # 39, 'b & # 39, 'm & # 39, 'g & # 39],scale=10)
plt.show()
原地址:https://github.com/Microsoft/AI-edu/blob/master/a-%E5% 9f % ba % E7 % A1 % 80% E6 % 95% 99% E7 % A8 % 8b/A1-Python Basic/Math _ intro/03
看了这篇文章,对向量和矩阵乘法的实际意义有了更深的理解。
最后,希望大家多多评论、关注、点赞、转发。你们的支持是我更新的最大动力。







